UFACTORY Lite 6
Доступный 6-осевой коллаборативный манипулятор: 3 кг нагрузки, радиус 700 мм, Python и ROS.
6 осей3 кг нагрузка700 мм
от 409 000 ₽НДС не облагается
В наличии, срок отгрузки подтверждаем в КП
Опубликовано 11.10.2026
Кобот - манипулятор, который работает рядом с человеком без глухого ограждения. Объясняем, на чём держится его безопасность, чем он отличается от промышленного робота и какой выбрать для учебной лаборатории.
Коллаборативный робот, или кобот, - это манипулятор, спроектированный для работы в одном пространстве с человеком. Классический промышленный робот стоит за забором, и при открытии двери ячейки он останавливается. Кобот можно поставить на обычный стол рядом со студентом или оператором: он ограничивает скорость и усилие, умеет останавливаться при контакте и позволяет вести себя рукой. Ниже разбираем, что такое кобот на практике, где проходит граница между ним и обычным манипулятором и как выбрать такую машину для обучения и исследований.
Слово «коллаборативный» означает «совместный». Важно, что коллаборативным делает робота не столько железо, сколько сочетание конструкции, настроек и сценария применения. Одна и та же рука может работать в совместном режиме на малой скорости и превратиться в опасную машину, если к ней прикрепить острый инструмент и разогнать до максимума.
Поэтому корректнее говорить так: кобот - это робот, конструкция и система управления которого позволяют организовать безопасную совместную работу с человеком после оценки рисков конкретной задачи.
| Критерий | Промышленный робот | Кобот |
|---|---|---|
| Размещение | За ограждением, в отдельной ячейке | Рядом с человеком, на столе или тележке |
| Скорость и сила | Максимальные, ради производительности | Ограничены ради безопасности |
| Программирование | Пульт и специализированный язык | Обучение рукой, блоки, Python, ROS |
| Перенастройка | Проект интегратора | Часто силами самой команды |
| Масса и габариты | Десятки и сотни килограммов | От нескольких сотен граммов до десятков килограммов |
Главное следствие для учебных заведений: кобот не требует отдельного помещения с ограждением и сложного ввода в эксплуатацию. Его можно поставить в аудиторию и начать занятия в день поставки.
В отраслевой практике выделяют несколько способов организовать совместную работу:
Ни один из этих механизмов не отменяет оценку рисков. Острый захват, горячая деталь или груз над головой опасны независимо от того, насколько «мягкий» сам робот. Для производственного применения риски оценивают по задаче целиком, включая инструмент и окружение.
Для занятий работают простые правила: размеченная зона вокруг стола, программное ограничение скорости на первых уроках, отработка аварийной остановки и запрет на работу без преподавателя. Чем легче рука, тем проще эти правила соблюдать.
Типичная система включает несколько частей, и при покупке важно понимать, какие из них входят в поставку:
«Кобот абсолютно безопасен». Безопасна задача, а не робот сам по себе. Инструмент и груз меняют картину.
«Кобот медленный и неточный». Скорость ограничивают в совместном режиме, но точность позиционирования у современных лёгких рук достаточна и для учебных, и для исследовательских задач.
«Кобот - это только для заводов». Наоборот, простота программирования и малые габариты сделали коботы основным типом манипуляторов в вузовских лабораториях.
Кобот - удобный инструмент для курсов по кинематике, планированию траекторий, компьютерному зрению и ROS. Студент сразу видит результат кода на реальной машине, а не только в симуляторе. Обучение перетаскиванием помогает понять, как устроена запись траектории, ещё до первой строчки программы. Подробности - в статье как выбрать учебный манипулятор.
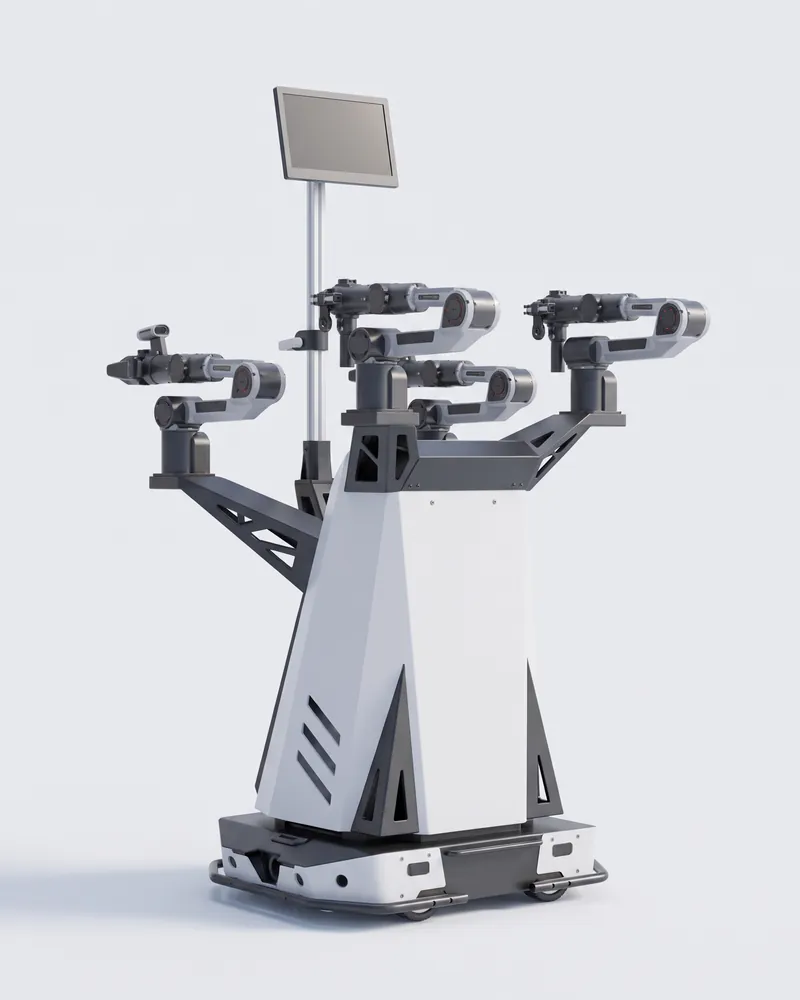
В исследованиях коботы используют для сбора данных и обучения ИИ-политик. Популярная схема - телеоперация: оператор двигает ведущую руку, ведомая повторяет движение, а данные о суставах и изображения с камер записываются в датасет. На этих данных затем обучают модели, которые выполняют задачу автономно. Для такой работы важны три свойства руки: малая масса, чтобы оператору было удобно вести ведущее звено, хорошая повторяемость, чтобы данные были чистыми, и открытый доступ к состоянию суставов через SDK. Удобно, когда одна и та же рука используется и на отдельном рабочем месте, и в составе двурукого стенда: код и навыки команды переносятся без переписывания. Подробнее о таких стендах - в материале лаборатория embodied AI.
Малые предприятия и инженерные команды отрабатывают на коботах сортировку, перекладывание, контроль качества по камере. Это дешёвый способ проверить идею до заказа промышленной ячейки. Варианты для компаний собраны на странице роботы для бизнеса.
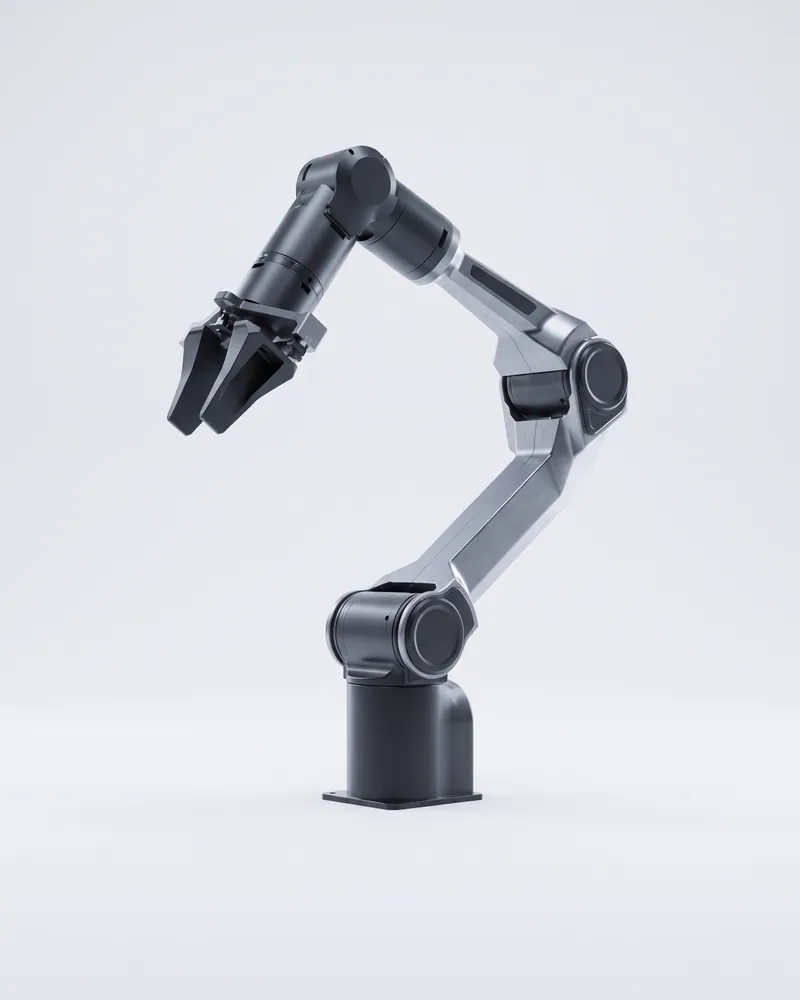
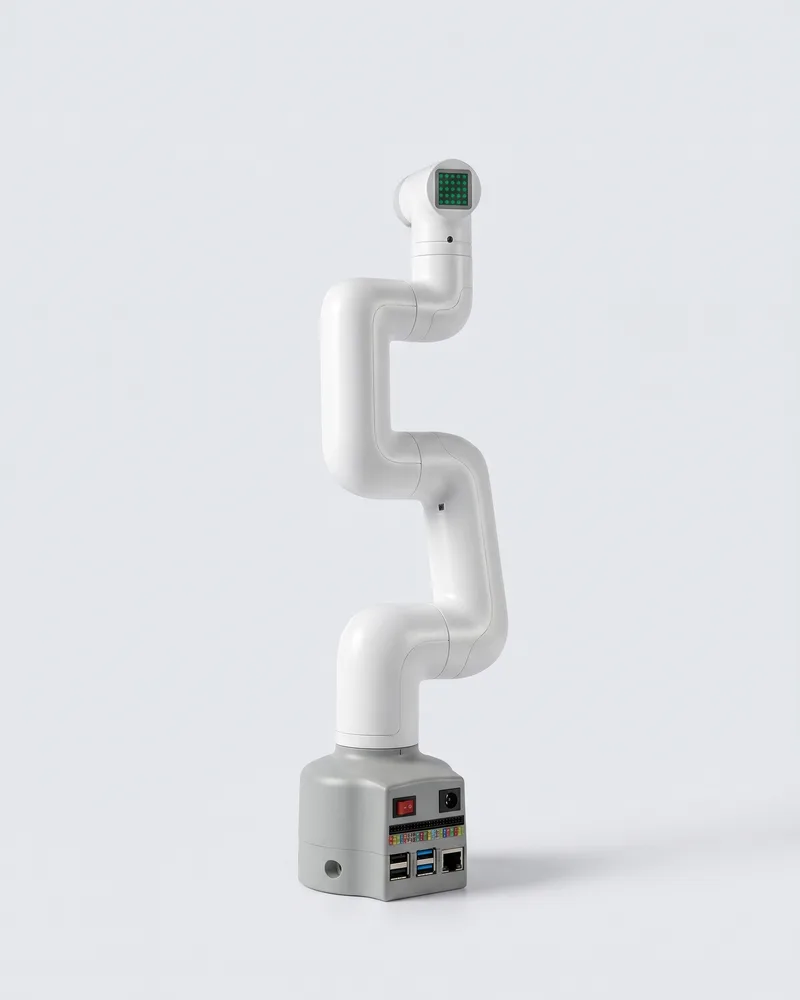
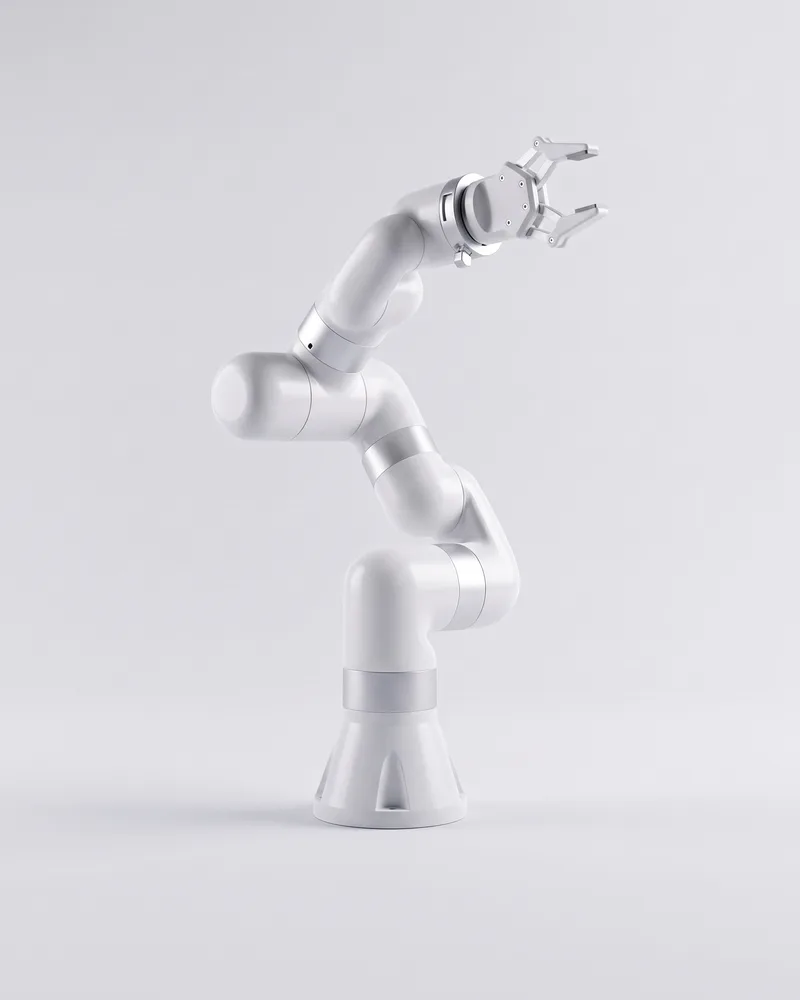
В разделе коллаборативные роботы собраны модели разного уровня. Все они шестиосевые и работают рядом с человеком в учебных и исследовательских задачах.
Чтобы выбрать между соседними моделями, используйте сравнения Lite 6 или PiPER и PiPER или COBOT Magic.
Если задача пока не сформулирована до конца, оставьте заявку на подбор робота: инженер поможет определиться с моделью, а коммерческое предложение пришлём в течение рабочего дня.
Доступный 6-осевой коллаборативный манипулятор: 3 кг нагрузки, радиус 700 мм, Python и ROS.
Лёгкий 6-осевой манипулятор 4,2 кг: CAN, ROS 1/2, Python SDK, повторяемость ±0,1 мм.
Настольный 6-осевой робот-манипулятор на Raspberry Pi для школ и первых курсов.
Мобильный двурукий стенд по схеме Mobile ALOHA для телеоперации и обучения ИИ.
Кобот рассчитан на работу рядом с человеком без глухого ограждения: у него ограничены скорость и усилие, есть ручное ведение и безопасная остановка. Промышленный робот работает на максимальной скорости внутри огороженной ячейки.
Да, учебные коботы ставят на стол в аудитории. Нужны размеченная зона вокруг руки, ограничение скорости на первых занятиях и отработанная аварийная остановка.
Для производственного применения - обязательно: опасность зависит не только от робота, но и от инструмента, детали и окружения. Для учебных задач достаточно правил безопасной работы в аудитории.
Для сбора данных и телеоперации подходят AgileX PiPER (пара рук ведущая-ведомая) и готовый двурукий стенд AgileX COBOT Magic по схеме Mobile ALOHA.
Поможем выбрать модель под задачу и бюджет, подготовим спецификацию для технического задания и КП для обоснования цены.
Мы используем cookies и Яндекс Метрику, чтобы считать посещаемость и улучшать сайт. Подробнее