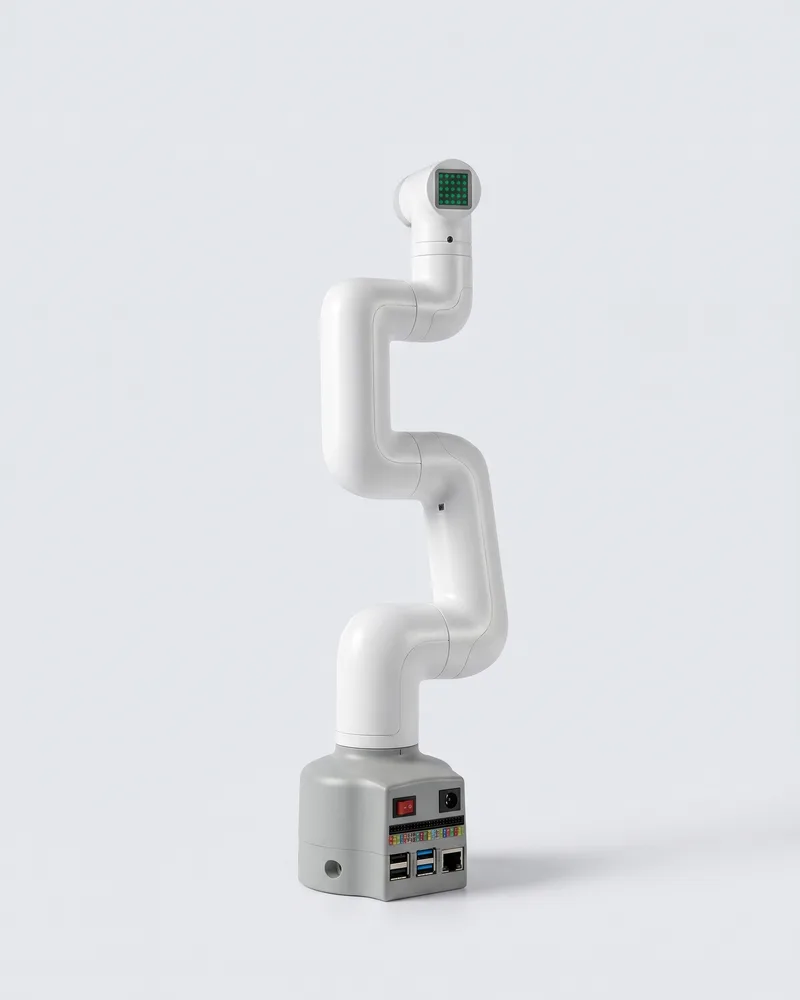
Elephant Robotics myCobot 280 Pi
Настольный 6-осевой робот-манипулятор на Raspberry Pi для школ и первых курсов.
6 осей850 гRaspberry Pi
от 169 000 ₽НДС не облагается
В наличии, срок отгрузки подтверждаем в КП
Опубликовано 11.10.2026
Разбираем, на какие параметры смотреть при выборе манипулятора для обучения, и сравниваем три модели разного уровня - от настольной руки за 169 000 ₽ до исследовательского PiPER.
Чтобы правильно выбрать учебный робот-манипулятор, начинать стоит не с каталога, а с учебной программы. Одна и та же рука может быть идеальной для кружка в восьмом классе и бесполезной для магистров, которые собирают датасеты для обучения ИИ-политик. Ниже - параметры, которые реально влияют на занятия, и порядок, в котором их стоит проверять.
Ответьте на три вопроса до того, как открывать карточки товаров:
Когда ответы есть, характеристики перестают быть абстрактными цифрами и превращаются в фильтр.
Для учебного манипулятора стандарт - шесть осей. Шесть степеней свободы позволяют поставить инструмент в любую точку рабочей зоны с любой ориентацией, а значит, на роботе можно честно разбирать прямую и обратную задачу кинематики, планирование траекторий и обход препятствий. Все три модели, о которых идёт речь ниже, шестиосевые - разница между ними в другом.
Нагрузка показывает, какой груз рука удерживает на фланце с учётом захвата. Радиус действия - насколько далеко она дотягивается от основания. Эти параметры определяют, с какими предметами будут работать студенты.
Не берите нагрузку «впритык». Захват, присоска или камера на запястье съедают часть паспортной цифры, и для учебных проектов полезно иметь запас.
Повторяемость - насколько точно рука возвращается в одну и ту же точку. Для школы и вводных курсов ±0,5 мм достаточно с большим запасом: этого хватает, чтобы ставить детали в гнёзда и собирать простые конструкции. Для экспериментов с телеоперацией и сбора датасетов точность важнее: у PiPER заявлено ±0,1 мм, у myCobot 280 Pi и Lite 6 - ±0,5 мм.
ПО - параметр, который чаще всего недооценивают. От него зависит, сможет ли преподаватель построить курс без недель подготовки.
Блоки нужны для младших групп и первых занятий. В myCobot 280 Pi это myBlockly, в Lite 6 - UFactory Studio. Ученик собирает движение из блоков, видит результат и только потом переходит к коду.
Python SDK есть у всех трёх моделей. Это основной инструмент для старших классов и студентов: циклы, условия, работа с координатами, чтение датчиков. myCobot 280 Pi дополнительно поддерживает C++, C# и JavaScript, Lite 6 - C++.
Для вузов поддержка ROS обязательна: это общий язык робототехники, на котором написаны курсы, учебники и открытые проекты. PiPER работает с ROS 1 и ROS 2, поставляется с моделью URDF, пакетами для MoveIt и симуляцией в Gazebo. Lite 6 поддерживает ROS и ROS 2, myCobot 280 Pi - ROS и MoveIt. Подробнее о том, как строить курс на этой платформе, - в статье роботы с ROS 2 для обучения.
Учебный манипулятор работает рядом с людьми, часто без ограждения. Что учитывать:
Про работу робота рядом с человеком подробно рассказываем в материале что такое кобот.
Частая ошибка - сравнивать только цену «руки». Проверьте, что нужно для первого занятия:
| Параметр | myCobot 280 Pi | UFACTORY Lite 6 | AgileX PiPER |
|---|---|---|---|
| Цена | от 169 000 ₽ | от 409 000 ₽ | от 460 000 ₽ |
| Оси | 6 | 6 | 6 |
| Нагрузка | 250 г | 3 кг | 1,5 кг |
| Радиус | 280 мм | 700 мм | 626 мм |
| Повторяемость | ±0,5 мм | ±0,5 мм | ±0,1 мм |
| Масса | 850 г | 8 кг | 4,2 кг |
| ПО | myBlockly, Python, C++, ROS | UFactory Studio, Python, C++, ROS / ROS 2 | Python SDK, ROS 1 / ROS 2, URDF |
| Для кого | школы, кружки, первые курсы | колледжи, кафедры, прототипы | лаборатории embodied AI, кафедры |
myCobot 280 Pi - самый простой вход: ставится на парту, не требует отдельного компьютера, программируется блоками и на Python. За бюджет одного промышленного манипулятора можно оснастить несколько рабочих мест. Больше идей для школьных занятий - в статье робототехника в школе и на странице робот для школы.
Lite 6 берут, когда студенты должны работать с реальными деталями: 3 кг нагрузки и 700 мм радиуса позволяют отрабатывать сортировку и паллетизацию. Как переход между уровнями сравнивают в материале myCobot 280 Pi или UFACTORY Lite 6.
PiPER - выбор для кафедр, которые идут в сторону embodied AI. Он легче Lite 6, точнее и поддерживает режим ведущая-ведомая: пара рук превращается в стенд телеоперации для сбора данных. Код, написанный для PiPER, переносится на двурукий стенд AgileX COBOT Magic. Разницу по нагрузке и точности смотрите в сравнении Lite 6 или PiPER.
Считайте бюджет на рабочее место, а не на робота: рука плюс захват, плюс компьютер (если он не встроен), плюс стол и, при необходимости, камера. Пусконаладку и обучение преподавателей можно заказать отдельно, цена фиксируется в коммерческом предложении. Если закупка идёт по 44-ФЗ или 223-ФЗ, подготовим коммерческое предложение для расчёта начальной цены и спецификацию для ТЗ.
Все модели собраны в разделе учебные манипуляторы. Если не уверены в выборе, опишите задачи курса на странице подбора робота - инженер предложит конфигурацию под программу и бюджет.
Настольный 6-осевой робот-манипулятор на Raspberry Pi для школ и первых курсов.
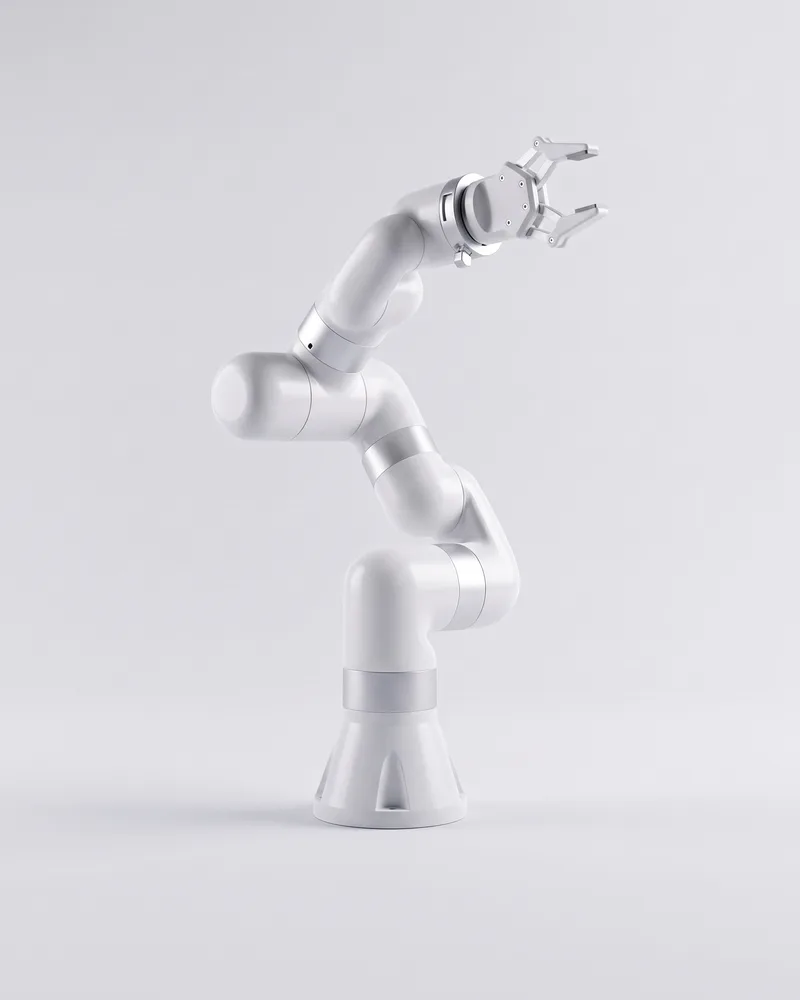
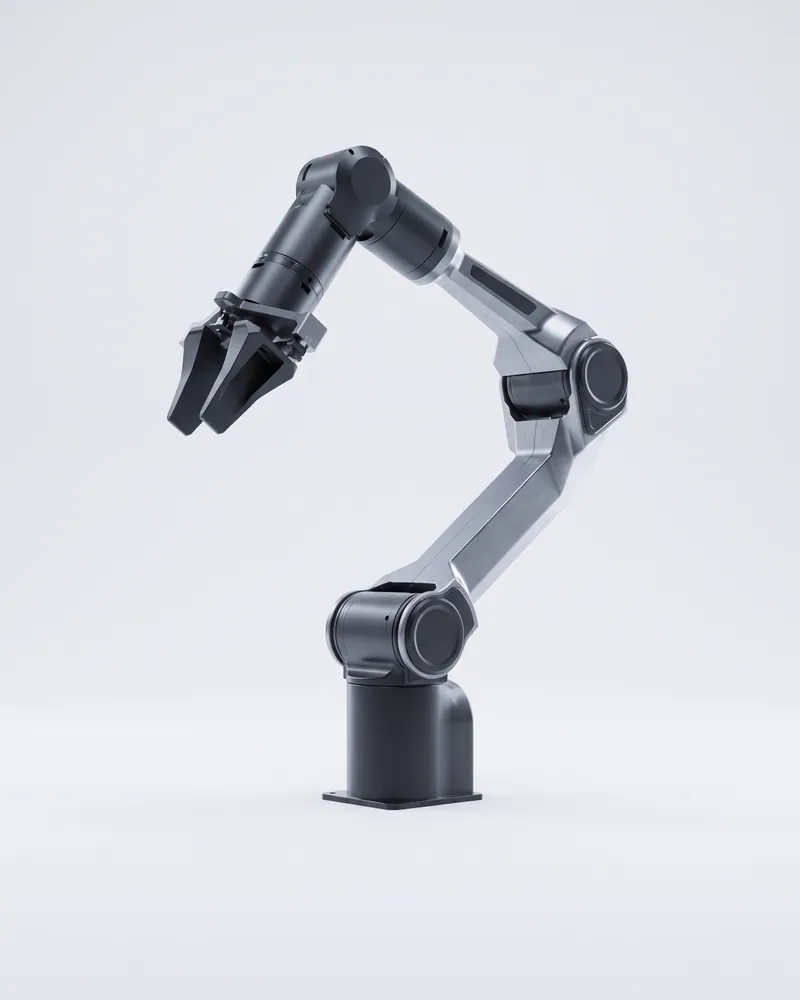
Доступный 6-осевой коллаборативный манипулятор: 3 кг нагрузки, радиус 700 мм, Python и ROS.
Лёгкий 6-осевой манипулятор 4,2 кг: CAN, ROS 1/2, Python SDK, повторяемость ±0,1 мм.
Для школьников подходит Elephant Robotics myCobot 280 Pi: масса 850 г, радиус 280 мм, встроенный Raspberry Pi и блочное программирование myBlockly. Отдельный компьютер не нужен.
Для школы - нет, хватает блоков и Python. Для вуза поддержка ROS или ROS 2 желательна: на ней строятся курсы по планированию движений и симуляции. Все три модели из статьи с ROS работают.
У myCobot 280 Pi, UFACTORY Lite 6 и AgileX PiPER захват заказывается отдельно. Точный состав поставки фиксируем в коммерческом предложении.
Lite 6 берёт больше (3 кг против 1,5 кг) и дальше достаёт. PiPER легче, точнее (±0,1 мм) и подходит для телеоперации и сбора датасетов, поэтому его чаще выбирают лаборатории ИИ.
Поможем выбрать модель под задачу и бюджет, подготовим спецификацию для технического задания и КП для обоснования цены.
Мы используем cookies и Яндекс Метрику, чтобы считать посещаемость и улучшать сайт. Подробнее