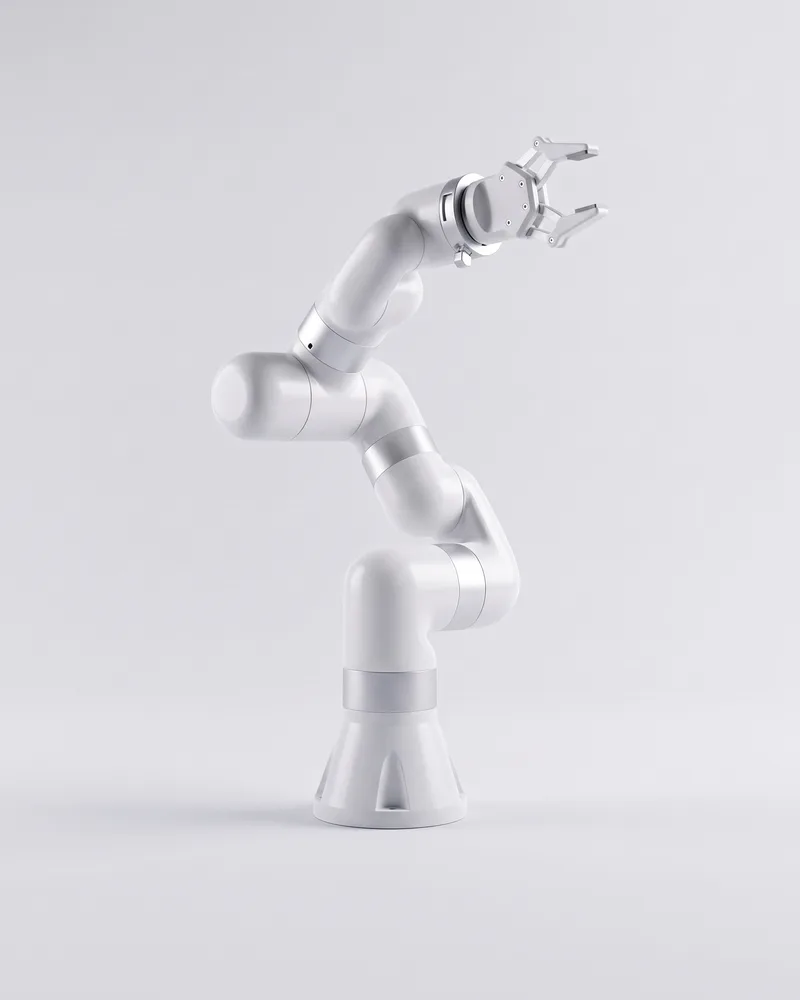
AgileX PiPER
Лёгкий 6-осевой манипулятор 4,2 кг: CAN, ROS 1/2, Python SDK, повторяемость ±0,1 мм.
6 осей1,5 кг нагрузка±0,1 мм
от 460 000 ₽НДС не облагается
Под заказ, срок подтверждаем в КП
Опубликовано 11.10.2026
Какие модели каталога поддерживают ROS, ROS 2 или только SDK, какой манипулятор с ROS 2 взять для первого курса и как построить программу от симуляции до живого робота.
Роботы с ROS 2 стали стандартом для учебных лабораторий вузов и колледжей: студент, который освоил эту среду на одной платформе, без переучивания переходит на другую. Ниже - что такое ROS 2 и почему его выбирают для обучения, какие модели нашего каталога поддерживают ROS, ROS 2 или только собственный SDK, и как выстроить курс от симуляции до живого робота.
ROS (Robot Operating System) - не операционная система в привычном смысле, а набор библиотек и инструментов поверх Linux. Программа робота в ROS разбивается на узлы (nodes), которые обмениваются сообщениями через топики, сервисы и действия. Один узел читает лидар, другой строит карту, третий планирует путь - и каждый можно заменить, не трогая остальные.
ROS 2 - второе поколение платформы. Он построен на промышленном протоколе DDS, лучше работает в реальном времени, поддерживает несколько роботов в одной сети и развивается как основная ветка. Первая версия, ROS 1, все еще встречается в документации и примерах, поэтому многие производители поддерживают обе.
Для учебного процесса ROS 2 дает три вещи:
Ниже - строго то, что заявлено в карточках моделей по документации производителей. Конфигурацию ПО перед отгрузкой подтверждаем письменно.
| Модель | Тип | Программная поддержка | Цена от |
|---|---|---|---|
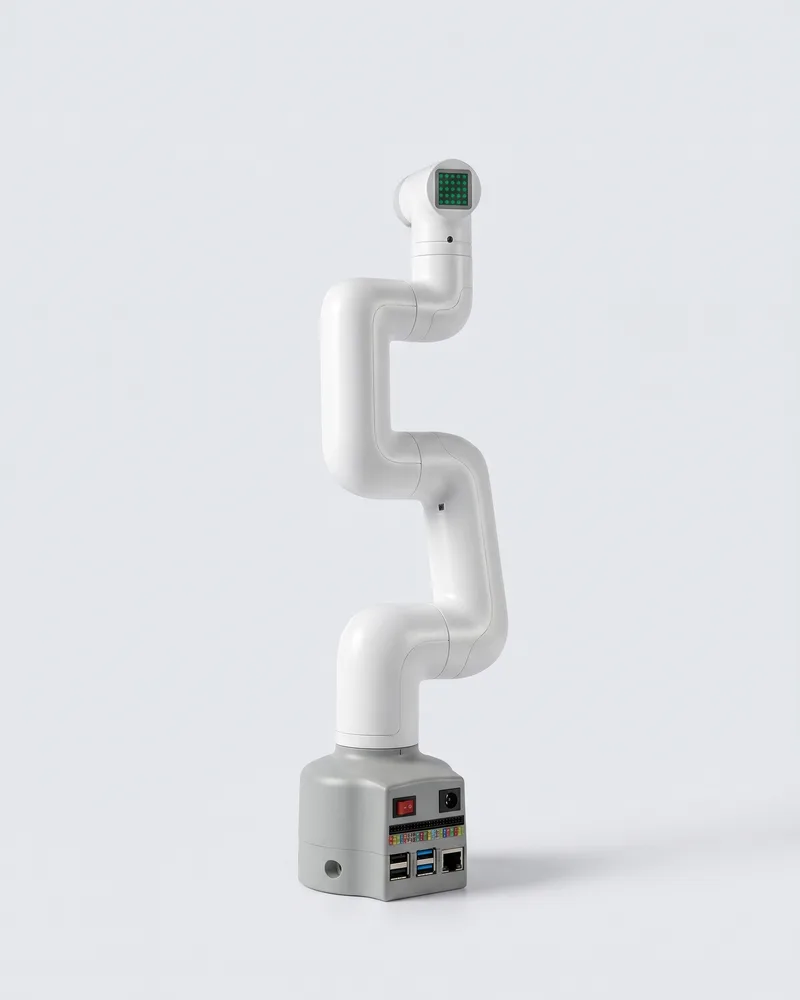
| Elephant Robotics myCobot 280 Pi | Манипулятор | myBlockly, Python, C++, C#, JavaScript, ROS, MoveIt | 169 000 ₽ |
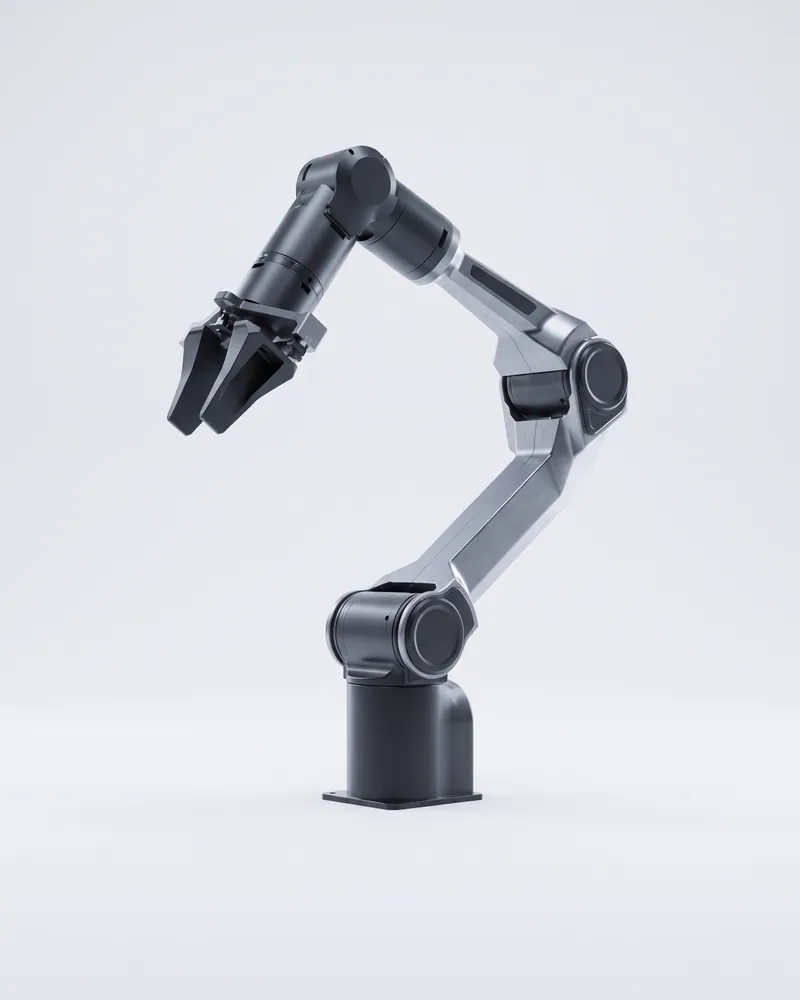
| UFACTORY Lite 6 | Манипулятор | Python, C++, ROS / ROS 2, UFactory Studio | 409 000 ₽ |
| AgileX PiPER | Манипулятор | ROS 1 / ROS 2, Python SDK, URDF, MoveIt, Gazebo | 460 000 ₽ |
| AgileX COBOT Magic | Двурукий стенд | ROS 1/2, ACT, Diffusion Policy | 6 390 000 ₽ |
| Noetix BUMI EDU Pro | Гуманоид | Python SDK, ROS 2, симуляция в Isaac Lab | 790 000 ₽ |
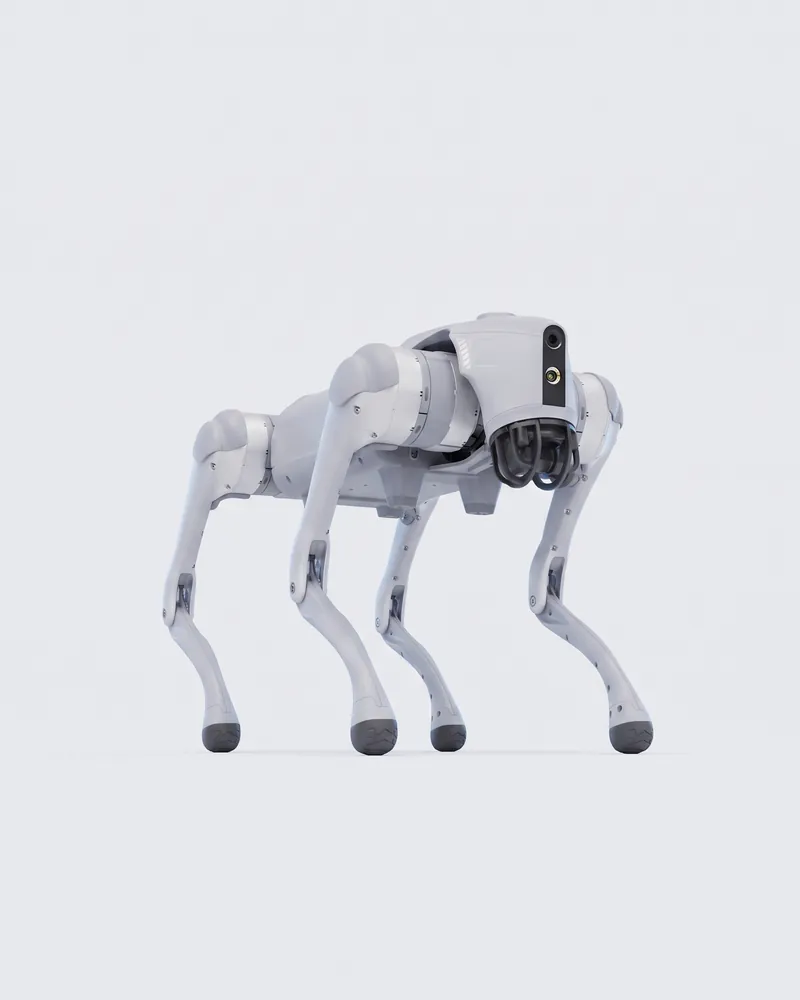
| Unitree Go2 EDU | Робот-собака | Python, C++, ROS 2 | 1 190 000 ₽ |
| Unitree Go2 EDU U2 | Робот-собака | Python, C++, ROS 2 | 1 790 000 ₽ |
| Unitree H2 EDU | Гуманоид | Python, C++, ROS 2, полный доступ | 6 900 000 ₽ |
| Unitree B2 | Робот-собака | SDK, ROS | 7 490 000 ₽ |
В карточке myCobot 280 Pi указан ROS без уточнения версии, у Unitree B2 - SDK и ROS. Если для курса принципиален именно ROS 2, конкретную версию пакетов уточним до заключения договора. AgiBot A3 Ultra EDU поставляется с доступом к SDK для вторичной разработки; поддержку ROS для этой модели уточняем в КП.
Две модели каталога рассчитаны на работу без кода. Noetix BUMI Pro управляется из приложения, голосом и в графическом редакторе; полный SDK и ROS 2 есть только в версии EDU Pro. Unitree Go2 Pro программируется блоками в приложении, а вторичная разработка через SDK у него ограничена - для Python и ROS 2 нужна версия EDU. Обе модели хороши для знакомства с робототехникой, но в курс по ROS 2 их не включают.
Курс по ROS удобнее всего начинать с манипулятора: он стоит на столе, не уезжает и наглядно показывает связь между кодом и движением. Выбор зависит от задач.
Подробные разборы - в сравнении Lite 6 или PiPER и в статье как выбрать манипулятор для обучения. Все модели собраны в разделе учебные манипуляторы.
Продолжительность модулей - ориентир для семестрового курса; для магистратуры его можно уплотнить и добавить блок по обучению с подкреплением на BUMI EDU Pro.
Для курса по ROS 2 каждому рабочему месту нужен компьютер с Ubuntu - на нем ставятся ROS 2, Gazebo и пакеты производителей. Манипуляторы подключаются по-разному: PiPER - по CAN через адаптер USB-CAN из комплекта, Lite 6 - через внешний контроллер с Ethernet, а myCobot 280 Pi несет компьютер в основании и может работать вообще без внешнего ПК. Заранее решите, будут ли студенты работать на своих ноутбуках или на стационарных машинах кафедры: от этого зависит, как настраивать сеть и права доступа.
Самая частая ошибка - один робот на всю группу. Студенты ждут очереди и теряют интерес. Рабочая пропорция - один манипулятор на 2-3 человек и один мобильный робот на группу для итоговых модулей. Симуляция снимает часть нагрузки: отладка идет на компьютерах, а на железе проверяется уже работающий код. При заказе от трех штук цену для лаборатории фиксируем в КП.
Для вуза удобнее заказывать готовый набор: в комплектах для лабораторий сочетаются гуманоид, манипулятор и робот-собака, а состав можно изменить под программу курса.
Больше о подборе оборудования для кафедр - на странице робототехника для вузов. Если не уверены, какая конфигурация подойдет к вашей программе, пришлите учебный план - подберем состав и подготовим спецификацию.
Лёгкий 6-осевой манипулятор 4,2 кг: CAN, ROS 1/2, Python SDK, повторяемость ±0,1 мм.
Доступный 6-осевой коллаборативный манипулятор: 3 кг нагрузки, радиус 700 мм, Python и ROS.
Настольный 6-осевой робот-манипулятор на Raspberry Pi для школ и первых курсов.
Робот-собака для разработчиков: лидар L1, Jetson Orin Nano, ROS 2, до 5 м/с.
В каталоге поддержка ROS 2 явно заявлена у UFACTORY Lite 6 от 409 000 ₽ и AgileX PiPER от 460 000 ₽. myCobot 280 Pi от 169 000 ₽ работает с ROS и MoveIt, конкретную версию пакетов уточняем до заключения договора.
Нет. У Go2 Pro графическое программирование в приложении, а вторичная разработка через SDK ограничена. Для Python, C++ и ROS 2 нужны версии Go2 EDU или Go2 EDU U2.
Первые недели курса проходят в симуляции на обычных компьютерах. Робот нужен, когда студенты переходят к планированию движений и восприятию, но планировать закупку лучше заранее.
ROS 2 построен на протоколе DDS, лучше работает в реальном времени и с несколькими роботами в одной сети и развивается как основная ветка. ROS 1 еще встречается в примерах, поэтому часть платформ поддерживает обе версии.
Поможем выбрать модель под задачу и бюджет, подготовим спецификацию для технического задания и КП для обоснования цены.
Мы используем cookies и Яндекс Метрику, чтобы считать посещаемость и улучшать сайт. Подробнее