AgileX COBOT Magic
Мобильный двурукий стенд по схеме Mobile ALOHA для телеоперации и обучения ИИ.
4 рукибаза Tracer~4 ч работы
от 6 390 000 ₽НДС не облагается
Под заказ, срок подтверждаем в КП
Опубликовано 11.10.2026
Как работает цикл телеоперация - датасет - политика и какое оборудование для обучения ИИ-политик нужно лаборатории на старте и при расширении.
Лаборатория embodied AI - это место, где модели искусственного интеллекта учатся действовать в физическом мире: брать предметы, открывать дверцы, перемещаться по помещению. В отличие от классической робототехники, где каждое движение программирует инженер, здесь робот учится на демонстрациях человека. Разберем, как устроен этот процесс, какое оборудование для обучения ИИ-политик нужно на каждом шаге и с чего разумно начать.
Работа лаборатории укладывается в замкнутый цикл из четырех шагов:
Качество результата определяется не столько мощностью видеокарты, сколько чистотой и количеством демонстраций. Поэтому главный актив такой лаборатории - удобный и воспроизводимый стенд для сбора данных.
Универсальной цифры нет: простая задача вроде переноса кубика осваивается на десятках эпизодов, длинные двуручные операции требуют сотен. Практичнее планировать не число записей, а время операторов - несколько часов в неделю на стенде дают стабильный прирост данных. Записывайте неудачные попытки отдельно и меняйте положение предметов между эпизодами, иначе политика выучит одну конкретную сцену.
Два подхода к имитационному обучению стали отправной точкой для большинства учебных курсов.
Следующий уровень - VLA-модели (vision-language-action), которые связывают изображение, текстовую команду и действие. Для студентов логичный путь такой: сначала ACT на простой задаче, затем Diffusion Policy, затем эксперименты с VLA.
Схема Mobile ALOHA предложена исследователями Стэнфорда: двурукий робот на мобильной базе, которым оператор управляет через пару ведущих рук. Собрать такой стенд самостоятельно можно, но это месяцы работы по механике, электрике и синхронизации камер.
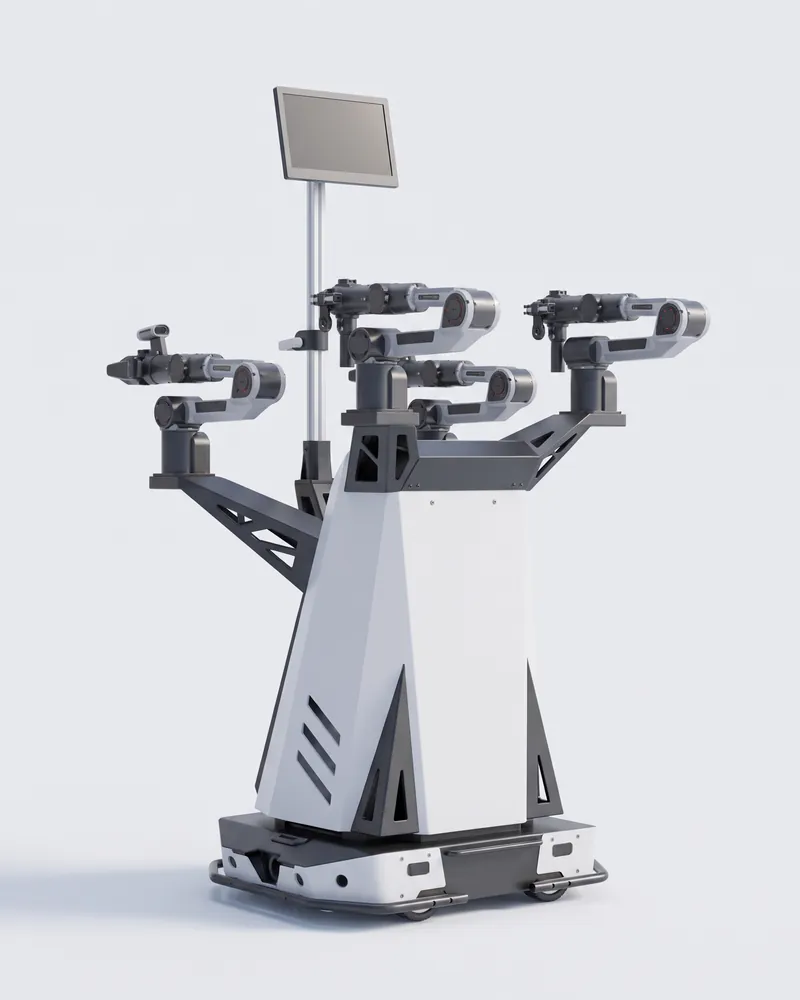
AgileX COBOT Magic - серийная реализация этой схемы на базе AgileX Tracer. В комплекте четыре руки PiPER (две ведомые и две ведущие) и три камеры: камера глубины Orbbec DaBai и две на запястьях. Телеоперация и запись датасетов работают сразу, есть пайплайны ACT и Diffusion Policy, поддерживаются ROS 1 и ROS 2. Стенд занимает 1074 × 700 × 1136 мм, на одном заряде работает около 4 часов. Важно понимать границу поставки: обучение собственных политик и интеграция VLA-моделей - задача команды, а состав вычислителя, монитора и питания уточняется при заказе.
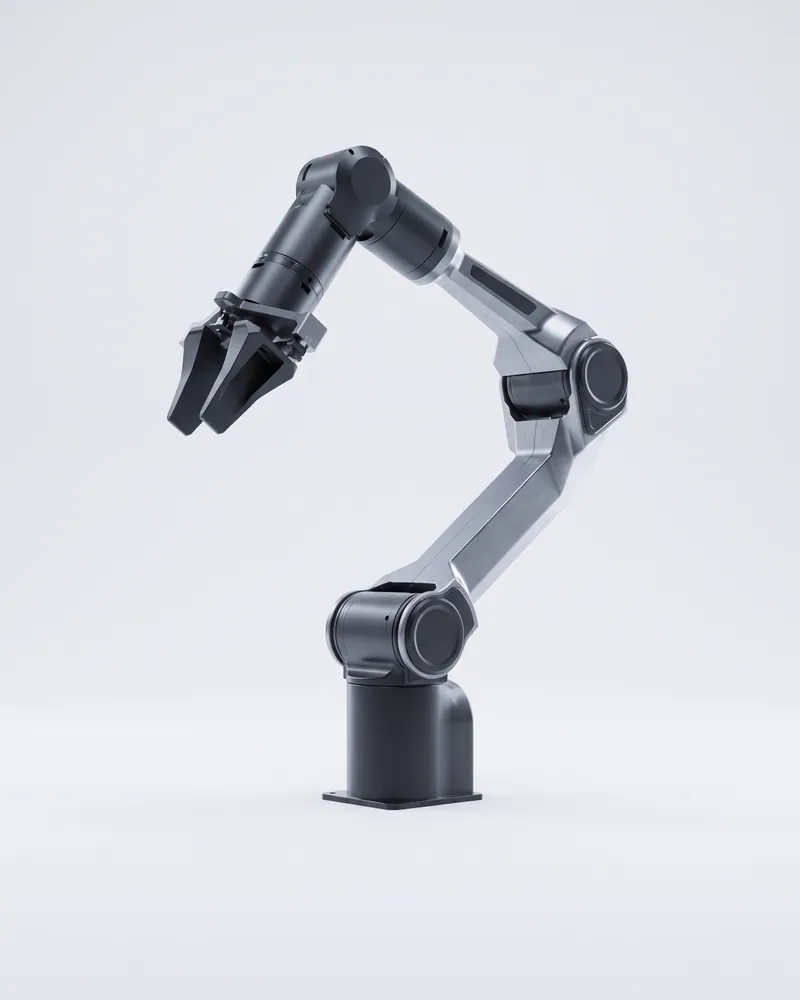
Если бюджет на первый год ограничен, лабораторию можно запустить на манипуляторе AgileX PiPER. Это та же рука, что стоит в COBOT Magic: шесть осей, нагрузка 1,5 кг, повторяемость ±0,1 мм, масса 4,2 кг. Управление идет по CAN через Python SDK или ROS, есть модель URDF, MoveIt и симуляция в Gazebo.
Две руки PiPER в режиме ведущая-ведомая превращаются в настольный стенд телеоперации: одна рука повторяет движения другой, а данные суставов пишутся в датасет. При цене от 460 000 ₽ за руку такой стенд обходится многократно дешевле мобильного двурукого. Код и навыки потом без переделки переносятся на COBOT Magic. Учтите, что захват (раскрытие 0-70 мм, усилие до 50 Н) заказывается отдельно. Подробно разница описана в сравнении PiPER или COBOT Magic.
Когда манипуляция освоена, лаборатория выходит на задачи всего тела. В каталоге две платформы этого класса.
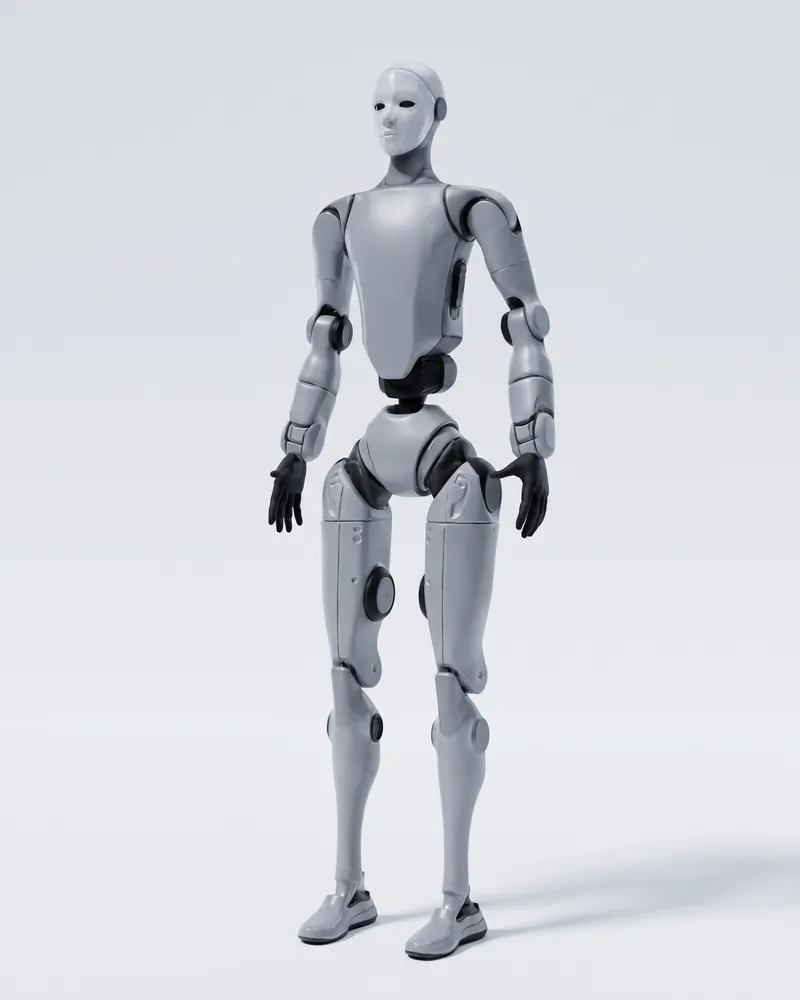
Unitree H2 EDU - гуманоид ростом 180 см с 31 степенью свободы и моментом в суставе до 360 Н·м. Версия EDU открывает полный SDK на Python, C++ и ROS 2, поддерживает телеоперацию через VR-контроллеры и экзоскелетные устройства - то есть сбор данных для политик всего тела. Прикладные сценарии команда разрабатывает сама.
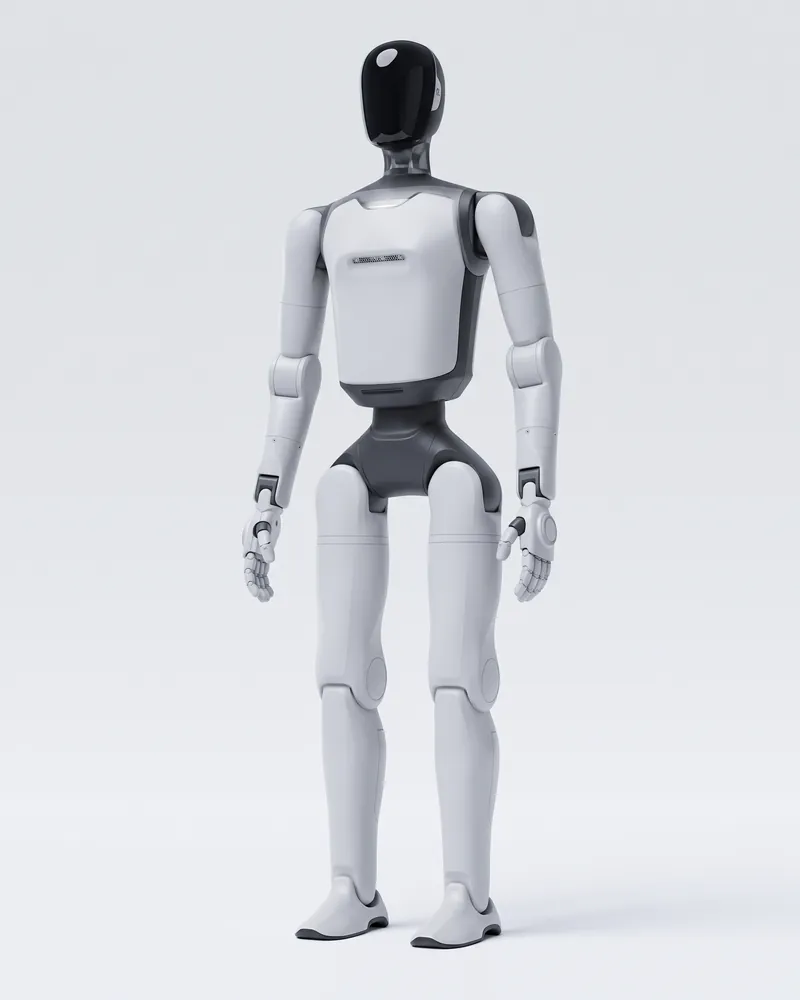
AgiBot A3 Ultra EDU делает ставку на руки и вычисления: 51 степень свободы, тактильные кисти до 20 степеней свободы, вычислитель 700 TOPS на NVIDIA Jetson Thor и до 8 часов работы. Это платформа для экспериментов с тонкой манипуляцией и длительных сессий сбора данных. Сценарии из демонстрационных роликов производителя в поставку по умолчанию не входят. Чем модели отличаются, разобрано в сравнении H2 EDU или AgiBot A3.
Embodied AI не ограничивается руками. Задачи навигации, поиска объектов и работы в незнакомом помещении удобно отрабатывать на четвероногом роботе. Unitree Go2 EDU U2 несет NVIDIA Jetson Orin NX на 100 TOPS, лидар L1 и камеру глубины Intel RealSense D435i, а SDK доступен на Python, C++ и ROS 2. Нейросети восприятия работают прямо на борту, без внешнего компьютера. При необходимости ставится манипулятор Unitree D1 - получается мобильная платформа с рукой.
| Сценарий | Оборудование | Цена от | Что можно делать |
|---|---|---|---|
| Стартовый | Две руки AgileX PiPER | 920 000 ₽ | Телеоперация на столе, сбор датасетов, ACT на простых задачах |
| Базовый | AgileX COBOT Magic | 6 390 000 ₽ | Двуручные и мобильные задачи, ACT и Diffusion Policy |
| Полный | Unitree H2 EDU + AgileX COBOT Magic | 13 290 000 ₽ | Манипуляция и задачи всего тела, эксперименты с VLA |
Полный сценарий собран в готовый комплект «Лаборатория embodied AI»; цена комплекта ниже суммы позиций, точную сумму фиксируем в КП. Цены - базовые комплектации на 01.10.2026.
Об общей организации учебных лабораторий читайте в статье лаборатория робототехники в вузе, варианты для кафедр собраны на странице робототехника для вузов. Для закупки по 44-ФЗ и 223-ФЗ подготовим КП для обоснования цены и спецификацию.
Мобильный двурукий стенд по схеме Mobile ALOHA для телеоперации и обучения ИИ.
Лёгкий 6-осевой манипулятор 4,2 кг: CAN, ROS 1/2, Python SDK, повторяемость ±0,1 мм.
Полноразмерный гуманоид 180 см, 31 степень свободы, полный SDK для исследований.
Сервисный гуманоид 174 см: 51 степень свободы, до 8 часов работы, 700 TOPS.
Это готовая серийная реализация схемы на базе AgileX Tracer и рук PiPER: телеоперация и сбор датасетов работают сразу, а пайплайны ACT и Diffusion Policy уже есть. Не нужно тратить месяцы на механику и синхронизацию камер.
Да. На одной руке AgileX PiPER отлаживают код, а пара PiPER в режиме ведущая-ведомая работает как настольный стенд телеоперации. Наработки переносятся на COBOT Magic.
В поставку входят оборудование и готовые инструменты сбора данных. Обучение собственных политик, интеграция VLA-моделей и прикладные сценарии - работа команды лаборатории. Пусконаладку и занятие для инженеров можно заказать отдельно.
Unitree H2 EDU подходит для задач всего тела и телеоперации через VR или экзоскелет. AgiBot A3 Ultra EDU выбирают для тонкой манипуляции: 51 степень свободы, тактильные кисти и вычислитель 700 TOPS.
Поможем выбрать модель под задачу и бюджет, подготовим спецификацию для технического задания и КП для обоснования цены.
Мы используем cookies и Яндекс Метрику, чтобы считать посещаемость и улучшать сайт. Подробнее